Исследование технологии дистанционного мониторинга состояния включения и отключения разъединителей контактной сети на основе цифрового распознавания изображений
— интеллектуальный метод визуального контроля для системы телеуправления тягового электроснабжения
Аннотация
Разъединитель контактной сети — это первичное оборудование системы тягового электроснабжения электрифицированных железных дорог, обеспечивающее секционирование питания, изоляцию повреждённых участков и переключение схем питания; его состояние включения или отключения напрямую связано с безопасностью электроснабжения движения поездов. В настоящее время сигналы положения в системе телеуправления (SCADA) поступают главным образом от вспомогательных контактов и механических указателей. При заедании передаточного механизма, ненадёжном соприкосновении вспомогательных контактов или недостаточном запасе энергии пружины возникает несоответствие между сигналом положения и фактическим состоянием контактов, и сама система телеуправления не способна выявить такую скрытую угрозу, как неполное включение или отключение. Поэтому время от времени происходят аварии: включение заземляющего разъединителя под напряжением, междуфазные короткие замыкания, пережог несущего троса. Для решения этой проблемы в статье предлагается схема дистанционного визуального мониторинга состояния включения и отключения разъединителя на основе цифрового распознавания изображений: в качестве чувствительного звена используется установленная на месте камера высокого разрешения, изображения передаются по специализированному железнодорожному волоконно-оптическому каналу и по сети беспроводной оптической связи (FSO), а в центре мониторинга комплексно применяются предварительная обработка изображений, выделение прямых линий преобразованием Хафа, свёрточная нейронная сеть (CNN) и усовершенствованный алгоритм обнаружения объектов YOLO, что позволяет выполнить трёхэтапное распознавание «локализация ножа — идентификация состояния — количественная оценка угла» и сформировать критерий «двойного подтверждения» путём сопоставления результата распознавания с сигналом вспомогательных контактов SCADA. В экспериментах на собственной базе данных изображений разъединителей контактной сети средняя точность распознавания состояния включения и отключения превысила 91%, а вероятность обнаружения скрытой угрозы неполного включения или отключения заметно возросла по сравнению с оценкой только по вспомогательным контактам.
Ключевые слова: разъединитель контактной сети; цифровое распознавание изображений; мониторинг состояния включения и отключения; система телеуправления; глубокое обучение; YOLO; двойное подтверждение
1 Введение
К концу 2024 года эксплуатационная длина железных дорог страны достигла 160 тыс. км, при этом доля электрифицированных участков превысила 75%, а эксплуатационная длина высокоскоростных железных дорог превысила 46 тыс. км [1]. Безопасная работа системы тягового электроснабжения электрифицированных железных дорог напрямую влияет на порядок движения поездов.
В системе тягового электроснабжения разъединители контактной сети выполняют функции секционирования контактной сети, изоляции повреждённых участков, переключения схем питания, а также создания видимого разрыва при выполнении ремонтных работ. На крупных узлах, станциях, в моторвагонных депо, а также на участках нейтральных вставок и секционирования в пределах перегона плотность размещения разъединителей достигает десятков единиц на километр [2], и их состояние напрямую определяет возможность безопасного переключения схем питания.
В настоящее время подавляющее большинство разъединителей контактной сети включено в систему телеуправления SCADA (Supervisory Control and Data Acquisition), что обеспечивает телеуправление, телесигнализацию, телеизмерение и другие функции [3]. Однако сигналы положения, получаемые системой телеуправления, поступают главным образом от вспомогательных контактов и механических указателей положения. При заедании передаточного механизма, ненадёжном соприкосновении вспомогательных контактов, недостаточном запасе энергии пружины или отказе двигателя из-за вибрации в системе телеуправления возникают ложные сигналы и ложные сообщения, а сигнал положения не соответствует фактическому состоянию контактов [4-5]. В последние годы неоднократно сообщалось об авариях, вызванных неполным включением или отключением разъединителей: о включении заземляющего разъединителя под напряжением, о междуфазных коротких замыканиях и других [6-7].
Внедрение независимых визуальных средств оценки состояния помимо системы телеуправления для быстрого определения полноты включения и отключения разъединителя является актуальной практической задачей интеллектуального обслуживания тягового электроснабжения. Развитие компьютерного зрения и технологий глубокого обучения открыло новый технический путь для решения этой потребности [8]. Дистанционный визуальный контроль таких ключевых узлов, как нож, контакты и приводные тяги, позволяет объективно оценивать полноту включения и отключения без изменения конструкции самого аппарата и восполнять «слепые зоны» сигналов системы телеуправления.
В статье систематизированы современное состояние исследований и ключевые методы дистанционного мониторинга состояния включения и отключения разъединителей контактной сети, сопоставлены два технических подхода — традиционная обработка изображений и глубокое обучение, рассмотрены механизмы мультимодального объединения изображений и критерий «двойного подтверждения», а также проанализированы ограничения существующих методов и направления их дальнейшего развития.
2 Предпосылки и значение исследования
2.1 Разъединители контактной сети и их роль в тяговом электроснабжении
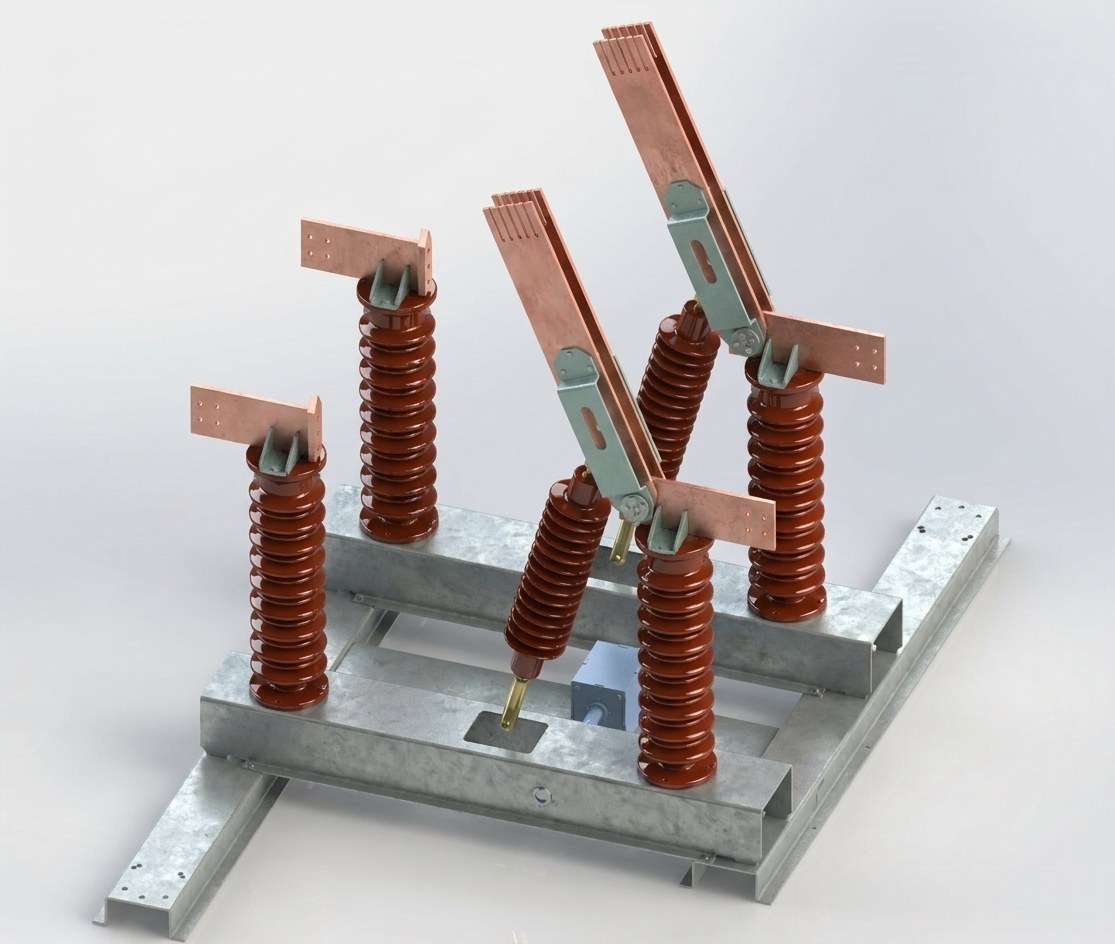
Разъединитель контактной сети представляет собой высоковольтный аппарат, не обладающий способностью гашения дуги, который замыкает или размыкает цепь при отсутствии тока нагрузки. По назначению различают разъединители нейтральных вставок, секционирования, подключения к контактной сети, межсекционные и обходные [2]; по конструктивному исполнению — полупантографные (серии GW6/GW16), двухколонковые горизонтально-поворотные (серии GW4), трёхколонковые с поворотом средней колонны (серии GW7) и другие. Они широко распространены на тяговых подстанциях, постах секционирования, постах AT, распределительных пунктах, а также на участках нейтральных вставок и секционирования в пределах перегона.
Разъединитель состоит из четырёх частей: токоведущей (подвижные и неподвижные контакты и токоведущие рычаги), изоляционной (опорные изоляторы или изоляционные тяги), передаточной (тяги, рычаги, подшипники) и приводного механизма (ручной, двигательный или двигательно-пружинный привод) [9]. Двигательный привод, получив команду телеуправления, приводит в действие передаточный механизм и через систему тяг поворачивает токоведущий рычаг вокруг колонны, обеспечивая замыкание или размыкание подвижных и неподвижных контактов. Согласно стандарту GB 1985-2014 сигнал положения может подаваться только тогда, когда подвижные контакты всех полюсов находятся в положении включения или отключения [10]. Поэтому определение фактического положения подвижных контактов становится центральной задачей мониторинга состояния.
 Рис. 1. Общий вид разъединителя контактной сети
2.2 Современное состояние и узкие места системы телеуправления тягового электроснабжения
Система телеуправления тягового электроснабжения состоит из главной станции диспетчерского пункта, устройств телеуправления контролируемых пунктов (RTU) и каналов телеуправления [3]. Она играет важную роль в автоматизации диспетчерского управления, определении места повреждения и переключении схем питания, однако в части восприятия состояния разъединителей ей присущи следующие проблемы.
Во-первых, источник сигнала положения единственен. Вспомогательные контакты переключаются за счёт кинематической связи с главным валом приводного механизма, однако сами они подвержены механическому износу, усталости пружин и ненадёжному соприкосновению. На одном сверхкрупном гидроузле ножевые разъединители КРУЭ (GIS) из-за разрыва сигнала вспомогательных контактов положения включения и отключения в приводе фазы B и из-за ненадёжного соприкосновения контактов микропереключателя включения привели к невозможности нормального управления выключателем и к ложной работе защиты [11]. Между сигналом «положение достигнуто», выдаваемым вспомогательными контактами, и фактическим механическим положением возможны расхождения.
Во-вторых, неисправности передаточного механизма трудно отражаются в электрических сигналах. Неполное включение разъединителя часто обусловлено механическими причинами: заеданием передаточного механизма, деформацией тяг, коррозией карданных соединений, люфтом шпоночного паза шестерни [12]. Например, в КРУЭ (GIS) подстанции 220 kV разъединитель из-за коррозии и заклинивания карданного соединения не доводился до положения включения: люфт шпоночного паза шестерни позволял механизму продолжать движение до переключения путевого переключателя, тогда как подвижные контакты фактически не достигали нужного положения; механический указатель и лампа на шкафу управления показывали положение «отключено», но подвижные и неподвижные контакты оставались в состоянии ненадёжного соприкосновения, что в итоге привело к разрядному подгоранию контактов [13]. Особенность таких неисправностей состоит в расхождении механического положения и электрического сигнала, которое невозможно выявить только средствами телесигнализации.
В-третьих, терминал телеуправления при сильных электромагнитных помехах может ложно сработать. 7 июня 2015 года на посту секционирования Динтао Цзинаньского управления железной дороги линии Цзинцзю терминал телеуправления двигательного разъединителя нейтральной вставки подвергся воздействию внешних электромагнитных помех и ошибочно включил разъединитель, находившийся в нормально отключённом положении, подав питание в обесточенную зону прохождения нейтральной вставки; это вызвало дуговой разряд на токоприёмнике и пережог несущего троса, нарушив движение более 20 поездов [14].
В-четвёртых, при ошибке в собственных сигналах система телеуправления не располагает независимыми средствами проверки. В авариях с отключением контактной сети по обе стороны нейтральной вставки высокоскоростной линии такие проблемы, как ложное включение разъединителя нейтральной вставки, замыкание в цепях управления и нарушение данных в микросхеме памяти RTU, приводили к шунтированию нейтральной вставки контактной сети и вызывали пережог несущего троса и длительные перерывы в электроснабжении [15].
2.3 Случаи неполного включения и отключения разъединителей и их последствия
В «Сборнике типовых отказов и дефектов высоковольтного коммутационного оборудования (2011—2018 гг.)» приведены 74 типовых отказа, причём «разрядные отказы, вызванные неполным включением/отключением» выделены в отдельный раздел и охватывают оборудование КРУЭ (GIS) классов напряжения от 1000 kV до 110 kV [16]. При неполном включении подвижные и неподвижные контакты находятся в состоянии ненадёжного соприкосновения, контакты постоянно нагреваются в процессе работы, что может привести к подгоранию, резкому повышению давления в отсеке и даже к разрушению основания заземляющего разъединителя; при неполном отключении из-за недостаточного изоляционного расстояния при подаче напряжения возникает пробивной разряд, вызывающий разряд с вышерасположенной сборной шины на землю и срабатывание дифференциальной защиты шин.
В феврале 2009 года на подстанции 500 kV при выполнении операции «перевод трансформатора Т-2 из ремонта в работу» заземляющий разъединитель 5021-17 фазы A не был полностью отключён, а оперативный персонал, не проверив положение, включил разъединитель со стороны сборных шин; в результате возник разряд с первой секции сборных шин 500 kV на землю, сработала дифференциальная защита шин и все выключатели, подключённые к первой секции, отключились [17]. В практике ремонта контактной сети также имели место случаи поражения персонала электрическим током из-за того, что разъединитель не был действительно отключён [18].
С точки зрения эксплуатации перерыв в электроснабжении, вызванный единичным отказом разъединителя, может затронуть десятки поездов. На станции Аточа в Мадриде (Испания) из-за отказа системы телеуправления разъединителями движение поездов на участке Аточа — Чамартин было полностью прервано с 4 часов утра до 8 часов утра [19].
2.4 Значение внедрения технологии распознавания изображений
Мониторинг состояния на основе цифрового распознавания изображений характеризуется бесконтактностью, наглядностью, возможностью количественной оценки и нечувствительностью к электромагнитным помехам. Устанавливая у разъединителя камеру высокого разрешения, получая в реальном времени изображения ножа, контактов и приводных тяг и автоматически распознавая состояние аппарата с помощью алгоритмов обработки изображений и глубокого обучения, можно определить его фактическое механическое положение без изменения конструкции первичного оборудования.
По сравнению с сигналами вспомогательных контактов распознавание изображений даёт независимый второй источник сигнала. При выполнении переключений по технологии «однокнопочного последовательного управления» на подстанциях для определения положения разъединителя применяется многокритериальная оценка «электрический сигнал + механическое положение + визуальное подтверждение», при которой точность определения положения превышает 99.9% [20]. Перенос этого подхода на мониторинг разъединителей контактной сети позволяет снизить вероятность ошибочных решений.
Извлечение угла ножа разъединителя методами обработки изображений, в том числе преобразованием Хафа, позволяет количественно различать положения «отключено — 0°, включено — 90°» и распознавать промежуточные состояния, например «включено наполовину», а не ограничиваться простым двоичным решением. Введение инфракрасных изображений дополнительно даёт возможность одновременно выявлять аномальный нагрев контактных элементов, загрязнение изоляторов и другие дефекты, расширяя задачи мониторинга от «распознавания состояния» до «обнаружения дефектов» [41][42].
3 Современное состояние исследований в стране и за рубежом
3.1 Исследования за рубежом
В Японии, Франции, Германии и других странах централизованное телеуправление разъединителями контактной сети было внедрено сравнительно рано, там же начались работы по практическому применению технологий видео- и распознавания изображений [2]. Система «CATENARY EYE» японской компании Meiji Electric объединяет обработку изображений с технологиями ИИ-анализа и позволяет выполнять бесконтактную диагностику состояния контактной сети при скоростях движения подвижного состава [21]. В европейских и американских исследованиях мониторинг разъединителей чаще рассматривают в рамках интеллектуального обхода подстанций и инспекции с беспилотных летательных аппаратов. Karaköse и др. [22] предложили метод бесконтактной диагностики неисправностей системы «токоприёмник — контактная сеть» на основе распознавания образов, в котором видеоизображения объединяются с данными датчиков для выявления отклонений в контактной сети. На алгоритмическом уровне семейство YOLO благодаря сквозной обработке и высокой оперативности стало одним из основных фреймворков распознавания изображений электрооборудования: алгоритм EMB-YOLO на наборе данных для обнаружения состояния разъединителей достиг [email protected] = 87.2 % при быстродействии 52.6 FPS [23].
3.2 Исследования в Китае
В Китае исследования по распознаванию изображений разъединителей начались около 2010 года. На раннем этапе они были ориентированы на потребности подстанций в «однокнопочном последовательном управлении» и опирались в основном на традиционные методы обработки изображений: например, распознавание состояния аппарата на основе двухпороговой бинаризации, пространственной фильтрации и проекции связных областей [24], а также определение положения ножа путём совместного применения неразделённого контурлет-преобразования (Contourlet) и двумерной сегментации по максимуму энтропии [8]. Эти методы наглядны по принципу построения и нетребовательны к вычислениям, однако их адаптивность к таким помехам, как сложный фон и изменение освещённости, ограничена.
В последние годы преобладающими постепенно становятся методы на основе свёрточных нейронных сетей (CNN). Чжан Вэй и др. [25] построили на базе ResNet классификационные модели различной глубины и достигли точности распознавания 99.7 % на наборе данных видеомониторинга разъединителей. В работе Ли Хуэйцюня [4] системно предложен метод распознавания состояния разъединителя на основе цифровых изображений: выделение границ фильтром Гаусса совместно с оператором LoG, извлечение контура ножа преобразованием Хафа, определение положения «включено/отключено» по квантованному значению угла, а также анализ влияния неблагоприятных погодных условий на результаты распознавания.
В части совершенствования алгоритмов Синь Дунцзе [26] ввёл механизм внимания в магистральную сеть YOLOv5s, усовершенствовал сеть многоуровневого объединения признаков и оптимизировал регрессию ограничивающих рамок функцией потерь SIoU. Чжан Пин и др. [27] предложили модель обнаружения YOLO-MECD на основе объединения мультимодальных изображений: модуль иерархического интерактивного встраивания CNN-Transformer (CTHIE) совместно использует локальное извлечение признаков CNN и глобальное моделирование зависимостей Transformer, благодаря чему на наборе данных по высоковольтным разъединителям точность достигла 85.6 %, mAP — 88.6 %, а объём модели сокращён до 4.66 MB. В области многоцелевого обучения в ряде работ за счёт совместной попиксельной сегментации и распознавания состояния реализовано комплексное решение задач сегментации и определения состояния разъединителя при таких помехах, как дождь, снег и туман [28].
3.3 Сравнение основных технических подходов
В существующих исследованиях сформировались три основных технических подхода. Первый основан на традиционной обработке изображений и опирается на преобразование Хафа, выделение границ и морфологические операции, а состояние определяется по извлечённому углу ножа или геометрическим признакам; его достоинства — ясность принципов построения и низкие требования к вычислительным ресурсам, недостаток — слабая адаптация к сложному фону и изменению освещённости. Второй подход — сквозное обнаружение и классификация на основе глубокого обучения, представленные YOLO, Faster R-CNN, ResNet и другими; достоинства — высокая точность распознавания и сравнительно хорошая обобщающая способность, недостатки — большая потребность в обучающих выборках и слабая интерпретируемость моделей. Третий подход — объединение мультимодальных данных и многоцелевое обучение: совместное использование изображений видимого и инфракрасного диапазонов позволяет одновременно распознавать состояние и обнаруживать дефекты, однако система отличается повышенной сложностью.
Разъединители контактной сети эксплуатируются на открытом воздухе и подвержены влиянию дождя, снега, тумана и низкой освещённости в ночное время, а ограничения по пропускной способности каналов телемеханики и по вычислительным ресурсам периферийных устройств не позволяют одному техническому подходу обеспечить одновременно точность, устойчивость и работу в реальном масштабе времени. В настоящей работе принят смешанный подход «традиционная обработка изображений + глубокое обучение»: модель глубокого обучения выполняет локализацию ножа и грубую классификацию, преобразование Хафа обеспечивает точное квантование угла ножа, объединение мультимодальных данных повышает адаптивность в сложных условиях, а механизм «двойного подтверждения» сводит воедино электрические сигналы и результаты распознавания изображений.
4 Общая архитектура системы
4.1 Проектирование аппаратного уровня
Аппаратный уровень включает четыре подсистемы: сбора изображений на объекте, передачи данных, вспомогательной подсветки и периферийных вычислений. Для сбора изображений под каждым разъединителем в подходящем месте устанавливают 1–2 сетевые камеры высокой чёткости, охватывающие нож, контактные элементы, приводные тяги и другие узлы. При выборе камеры учитывают разрешение 1080P и выше, сжатие H.265/H.264, режим «цвет — чёрно-белый» при низкой освещённости, широкий динамический диапазон (WDR), степень защиты не ниже IP65 и другие параметры [29]. На ответственных объектах, таких как нейтральные вставки и пункты секционирования, допускается резервированная установка двух камер.
Для передачи данных применено комбинированное решение «оптическая беспроводная связь (FSO) + волоконно-оптическая связь» [2]. FSO передаёт оптический сигнал в атмосфере с помощью инфракрасного лазера, обеспечивает широкую полосу пропускания и устойчивость к электромагнитным помехам, что позволяет преодолеть трудности прокладки кабеля через железнодорожные пути на действующих линиях. Для передачи на большие расстояния и между станциями используется выделенная железнодорожная волоконно-оптическая сеть. При ограниченной пропускной способности канала применяют схему «захват кадра + передача неподвижного изображения» [3].
Для вспомогательной подсветки рядом с камерой на опоре контактной сети устанавливают инфракрасный светодиодный прожектор с питанием постоянным током 24 V. На высокоскоростной пассажирской линии Пекин — Тяньцзинь камеры и инфракрасные прожекторы массово устанавливали на опорах контактной сети: комплект оборудования размещался на каждой второй опоре и обеспечивал наблюдение в диапазоне 10–150 m днём и 10–100 m ночью, при этом изображение оставалось чётким при ветровых колебаниях, вызванных проходом поезда со скоростью 300 km/h [30].
Для периферийных вычислений на объекте размещают вычислительный модуль с ускорителем NPU/GPU, который обеспечивает локальное выполнение предварительной обработки изображений, обнаружения объектов и других задач; в центр мониторинга передаются только результаты распознавания и ключевые изображения [31].
4.2 Проектирование программного уровня
Программный уровень построен по многослойной архитектуре и снизу вверх включает слои сбора данных, обработки изображений, алгоритмического распознавания, бизнес-логики и представления. Слой сбора данных отвечает за захват кадров видеопотока и хранение изображений; слой обработки изображений — за предварительную обработку: шумоподавление, совмещение, улучшение; слой алгоритмического распознавания объединяет несколько моделей и выбирает оптимальный алгоритм в зависимости от сценария; слой бизнес-логики сопоставляет результаты распознавания с сигналами телемеханики и выполняет оценку по принципу «двойного подтверждения»; слой представления обеспечивает визуальный интерфейс в веб- и мобильном исполнении.
Развёртывание алгоритмов выполнено по архитектуре «облако — периферия». На периферийных узлах размещают облегчённые модели (например, YOLOv5n/YOLOv8n, MobileNetV2) для распознавания в реальном масштабе времени, а в центральном облаке — крупные модели (например, YOLOv8x, ResNet-101) для детального распознавания в сложных сценариях и обучения моделей. Центральное облако непрерывно накапливает образцы с объектов, периодически переобучает периферийные модели и рассылает их, замыкая цикл «непрерывное обучение — итерационная оптимизация — дистанционное обновление» [31].
Рис. 2 Общая архитектура системы мониторинга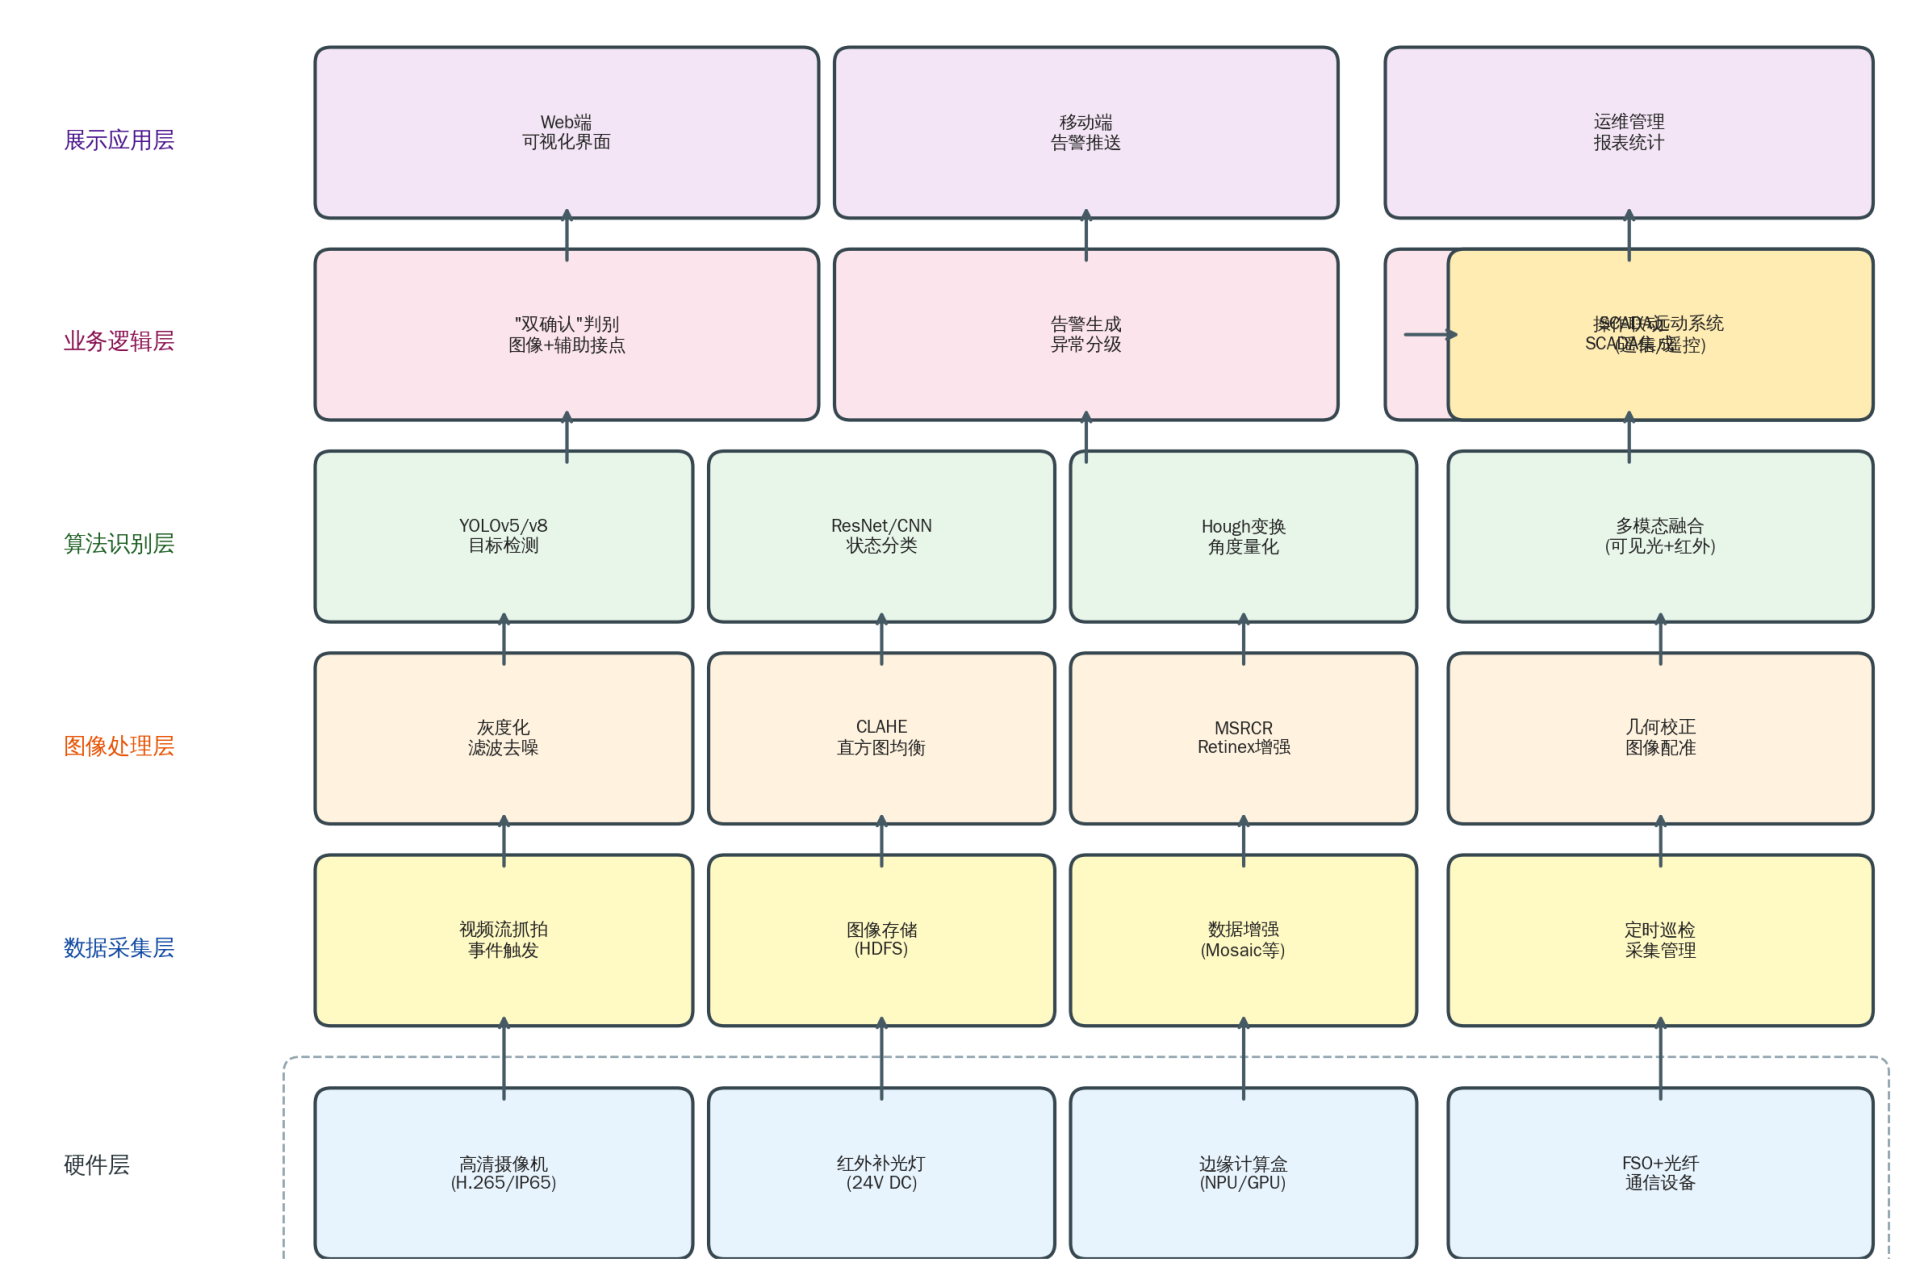
4.3 Интеграция и взаимодействие с системой телемеханики
Интеграция с системой SCADA построена по схеме «команда — видеосопровождение — обратная связь по результату»: при получении системой телемеханики команды на отключение или включение одновременно выводится видеоизображение соответствующего разъединителя, а результат распознавания изображения вместе с сигналом вспомогательного контакта служит основанием для определения состояния [20]. На аппаратном уровне информация об операциях с первичным оборудованием SCADA принимается через устройство гальванической развязки, что обеспечивает переключение видеоизображения на соответствующее оборудование [32]; на программном уровне результаты распознавания передаются на главную станцию SCADA в виде сигнала «теленаблюдения» и отображаются параллельно с сигналом телесигнализации, а при их расхождении автоматически формируется предупреждение.
После внедрения системы однокнопочного последовательного управления на одной подстанции 110 kV время переключений в пределах одной ячейки сократилось с 45 минут до 1.5 минуты, а доля ошибочных операций снизилась до нуля [20]. Применительно к контактной сети этот подход может быть распространён на весь процесс снятия и подачи напряжения и операций заземления: трёхуровневый режим управления (центральный, станционный, местный) позволяет реализовать программные операции «последовательное + параллельное управление» [33].
5 Ключевые технические методы
5.1 Сбор и предварительная обработка изображений
Стратегия съёмки построена на сочетании «срабатывание по событию + периодический обход»: при выдаче системой телемеханики команды камера с высокой частотой кадров (≥15 fps) непрерывно регистрирует процесс срабатывания аппарата, а вне операций через заданные интервалы снимает его статическое изображение. Для обеспечения точности квантования угла ножа разрешение изображения принимают не ниже 1080P (1920×1080).
Предварительная обработка изображений включает преобразование в градации серого, фильтрацию и шумоподавление, выравнивание гистограммы, геометрическую коррекцию и совмещение кадров. Для подавления гауссова и импульсного шума применяют фильтр Гаусса или шумоподавление BM3D [34]; при неравномерной освещённости — адаптивное выравнивание гистограммы с ограничением контраста (CLAHE) или алгоритм многомасштабного Retinex с восстановлением цвета (MSRCR) [35]; при отклонении ракурса камеры — совмещение изображений на основе фазовой корреляции [36]. Для расширения разнообразия выборки применяют аугментацию данных: геометрические преобразования (поворот, обрезка, масштабирование), пиксельные преобразования (изменение цветовых характеристик, добавление шума), а также случайные преобразования библиотеки Albumentations [26].
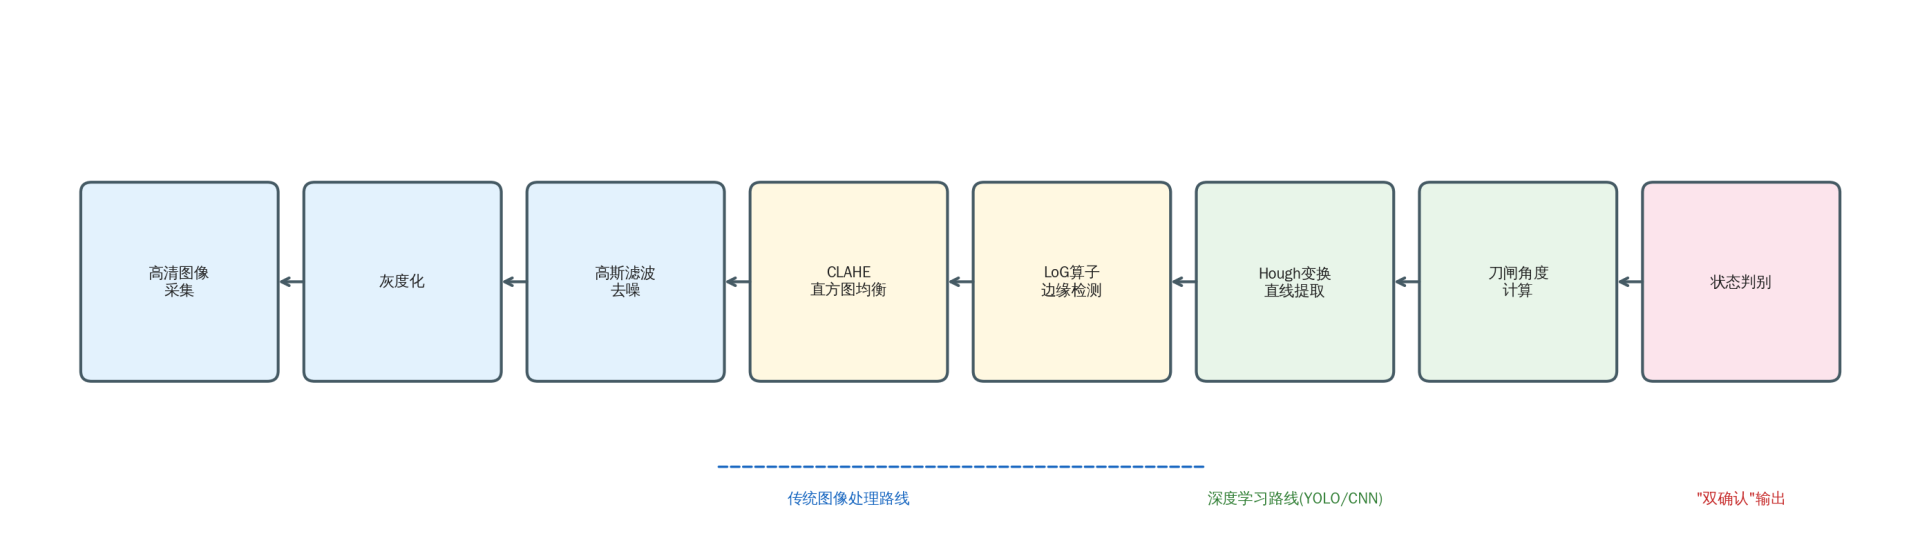 Рис. 3 Схема сбора и обработки изображений
5.2 Выделение границ и преобразование Хафа на основе традиционной обработки изображений
Традиционные методы обработки изображений основаны на геометрических признаках ножевого разъединителя; базовая последовательность операций такова: предварительная обработка изображения → обнаружение краёв → выделение прямых преобразованием Хафа → вычисление угла ножа → определение состояния. Ли Хуэйцюнь [4] на основе сравнительных экспериментов с операторами рекомендует сочетание «гауссова фильтрация + оператор LoG» для обнаружения краёв. На этапе преобразования Хафа применяется прогрессивное вероятностное преобразование Хафа (PPHT): за счёт задания двух параметров — минимальной длины отрезка и максимального разрыва между двумя прямыми — обеспечивается быстрое выделение прямых, описывающих контур ножа [37].
Для определения состояния используется двойной критерий «угол + контур»: во включённом положении угол между осевой линией ножа и горизонталью близок к 90°, а между подвижным и неподвижным контактами видимый зазор отсутствует; в отключённом положении угол между ножом и вертикалью близок к 0°, а между контактами появляется отчётливый изоляционный зазор; если угол лежит между этими значениями или между контактами наблюдается аномальное касание, состояние квалифицируется как «неполное включение или отключение» [38]. Такой метод обеспечивает отклик в масштабе миллисекунд на периферийных устройствах, однако при дожде, снеге, тумане и подобных условиях его точность заметно снижается.
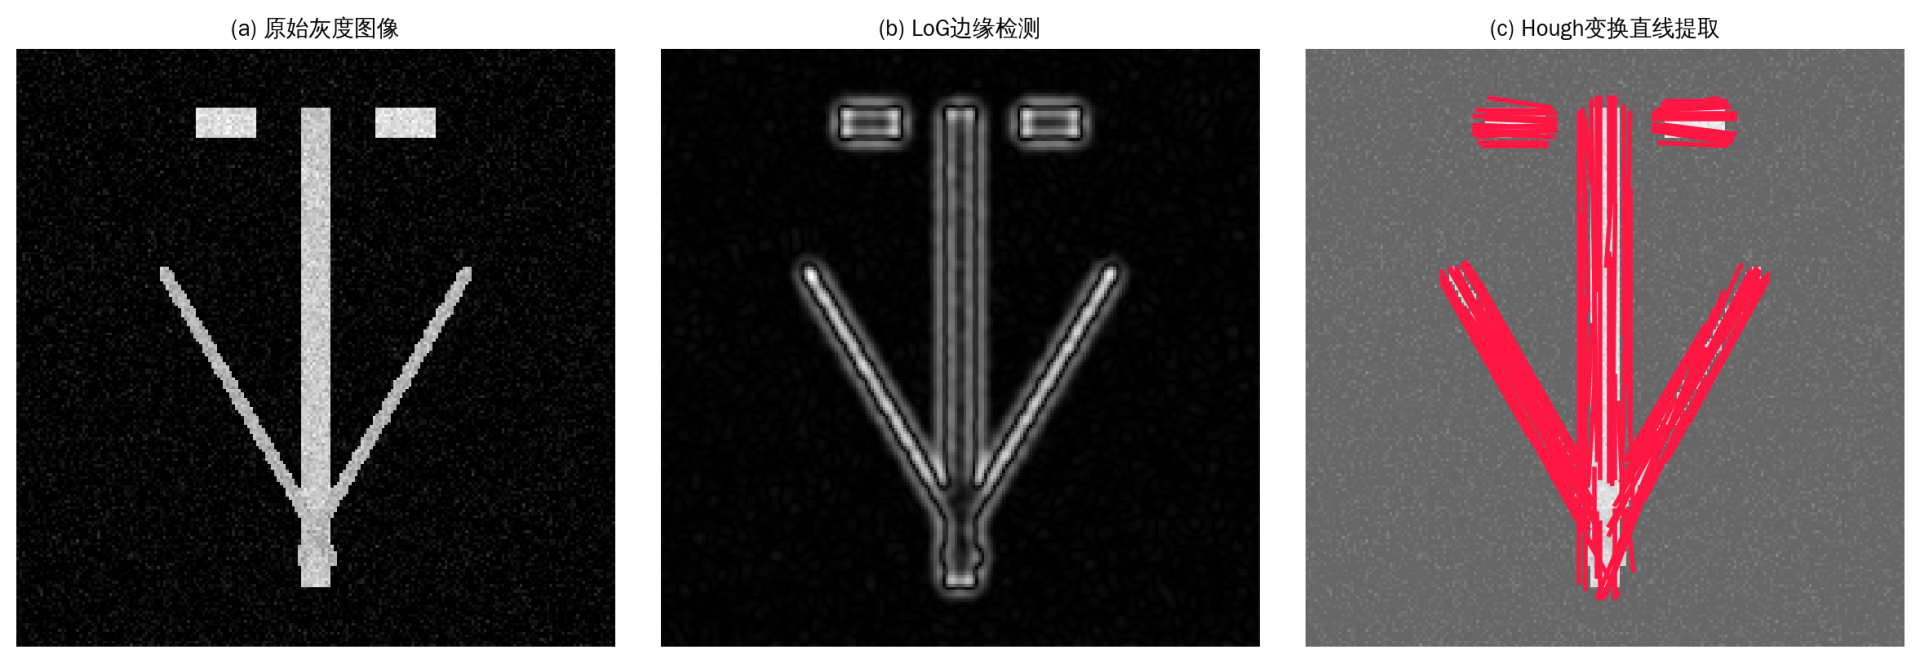 Рис. 4 Результат выделения прямых преобразованием Хафа
5.3 Обнаружение и классификация объектов на основе глубокого обучения
Методы глубокого обучения строятся на свёрточных нейронных сетях и за счёт сквозного обучения обеспечивают локализацию ножа и классификацию состояния. Ли Хуэйцюнь и др. [4] применили алгоритм YOLOv5 на основе сети извлечения признаков MobileNetV2 для локализации разъединителя, а с помощью комплексного обнаружения краёв выделяли кромки ножа и вычисляли угол размыкания. Классификационная модель Чжан Вэя и др. [25], построенная на ResNet, достигла точности 99.7% на проверочной выборке. Метод на основе ECA-CNN с механизмом эффективного канального внимания обеспечивает точность распознавания выше 97%, что на 12% превышает показатель базовой CNN [40].
Что касается усовершенствования алгоритмов, известные направления оптимизации включают: введение в магистральную сеть механизмов внимания SE, CBAM, EMA для усиления ключевых признаков [26][27]; замену структуры C3K2 модулем CSPPC для сокращения объёма модели [27]; переход от функции потерь к SIoU либо введение MPDIoU для повышения точности регрессии ограничивающих рамок [26][27]; введение разделяемой головы (Decoupled Head) для разделения задач классификации и регрессии [26].
 Рис. 5 Результат обнаружения разъединителя на основе YOLO
5.4 Мультимодальное слияние изображений и адаптация к тяжёлым условиям эксплуатации
Разъединители контактной сети эксплуатируются на открытом воздухе, поэтому одиночное изображение видимого диапазона не позволяет гарантировать точность распознавания при дожде, снеге, тумане, низкой освещённости ночью и сильной контровой засветке. Предложенный Чжан Пином и др. [27] метод слияния CTHIE обеспечивает адаптивное выравнивание кроссмодальных признаков с помощью модуля динамического переагрегирования признаковых представлений (DRFR) и восстанавливает слитое изображение механизмом полновоспринимающего прямого слияния (FPFF).
Инфракрасные изображения имеют практическую ценность при мониторинге разъединителей. Метод распознавания состояния на основе слияния инфракрасного и видимого изображений повышает среднюю точность до 92.67%, что на 7.67 процентного пункта выше одномодального распознавания [41]. Инфракрасная термометрия позволяет одновременно выявлять аномалии температуры контактов: когда ухудшение контакта ведёт к росту переходного сопротивления, на инфракрасном изображении непосредственно фиксируется дефект перегрева [42]. В условиях низкой освещённости ночью точность распознавания обеспечивается сочетанием инфракрасной LED-подсветки, камеры с режимом «цвет — чёрно-белый» для низкой освещённости и алгоритма улучшения изображений MSRCR [35][43].
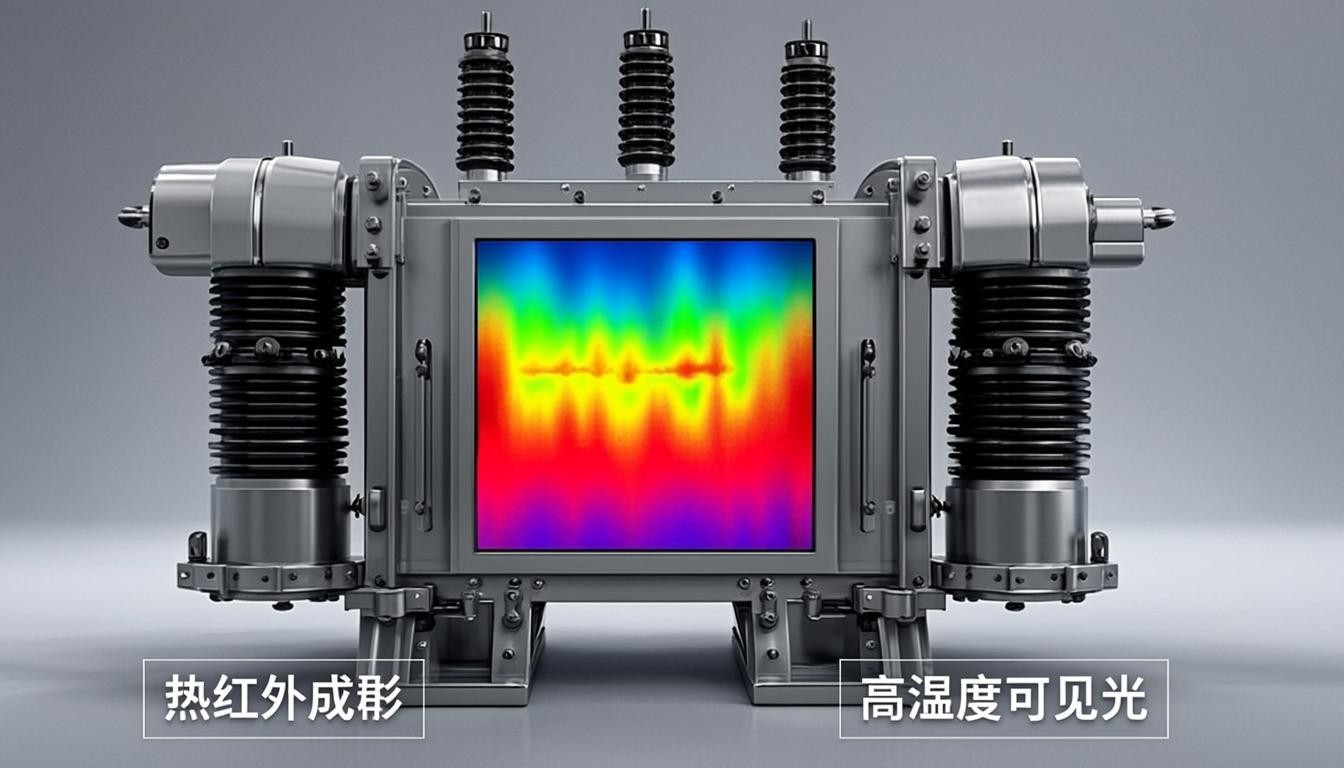 Рис. 6 Результат слияния изображений видимого и инфракрасного диапазонов
5.5 Механизм «двойного подтверждения»
Механизм «двойного подтверждения» рассматривает результаты распознавания изображений наряду с сигналами вспомогательных контактов телемеханики как основания для определения состояния. После выдачи телемеханической системой команды на операцию и приёма сигнала вспомогательного контакта синхронно запускается модуль распознавания изображений, определяющий фактическое положение коммутационного аппарата: при совпадении обоих результатов состояние считается нормальным, при расхождении — аномальным (например, «сигнал есть, визуально положения нет»), и автоматически формируется предупреждение [20].
В инженерной реализации «двойное подтверждение» использует иерархическую структуру «основной критерий + вспомогательный критерий»: в качестве основного критерия применяются сигналы двух вспомогательных контактов — на включение и на отключение, — а результаты интеллектуального видеоанализа служат визуальным подтверждением [20]. В более требовательных случаях можно задействовать разнородную информацию от датчиков давления, датчиков положения, оптических сенсоров, формируя многоуровневую систему критериев «распознавание изображений + электрические сигналы + механическое положение + контроль температуры» [44]. При совпадении результатов всех критериев система автоматически подтверждает состояние; при расхождении обработка ведётся дифференцированно по заданным приоритетам и уровням тревог: обычное расхождение даёт жёлтое предупреждение, существенное — красную тревогу с блокировкой последующих операций, что предотвращает развитие аварии.
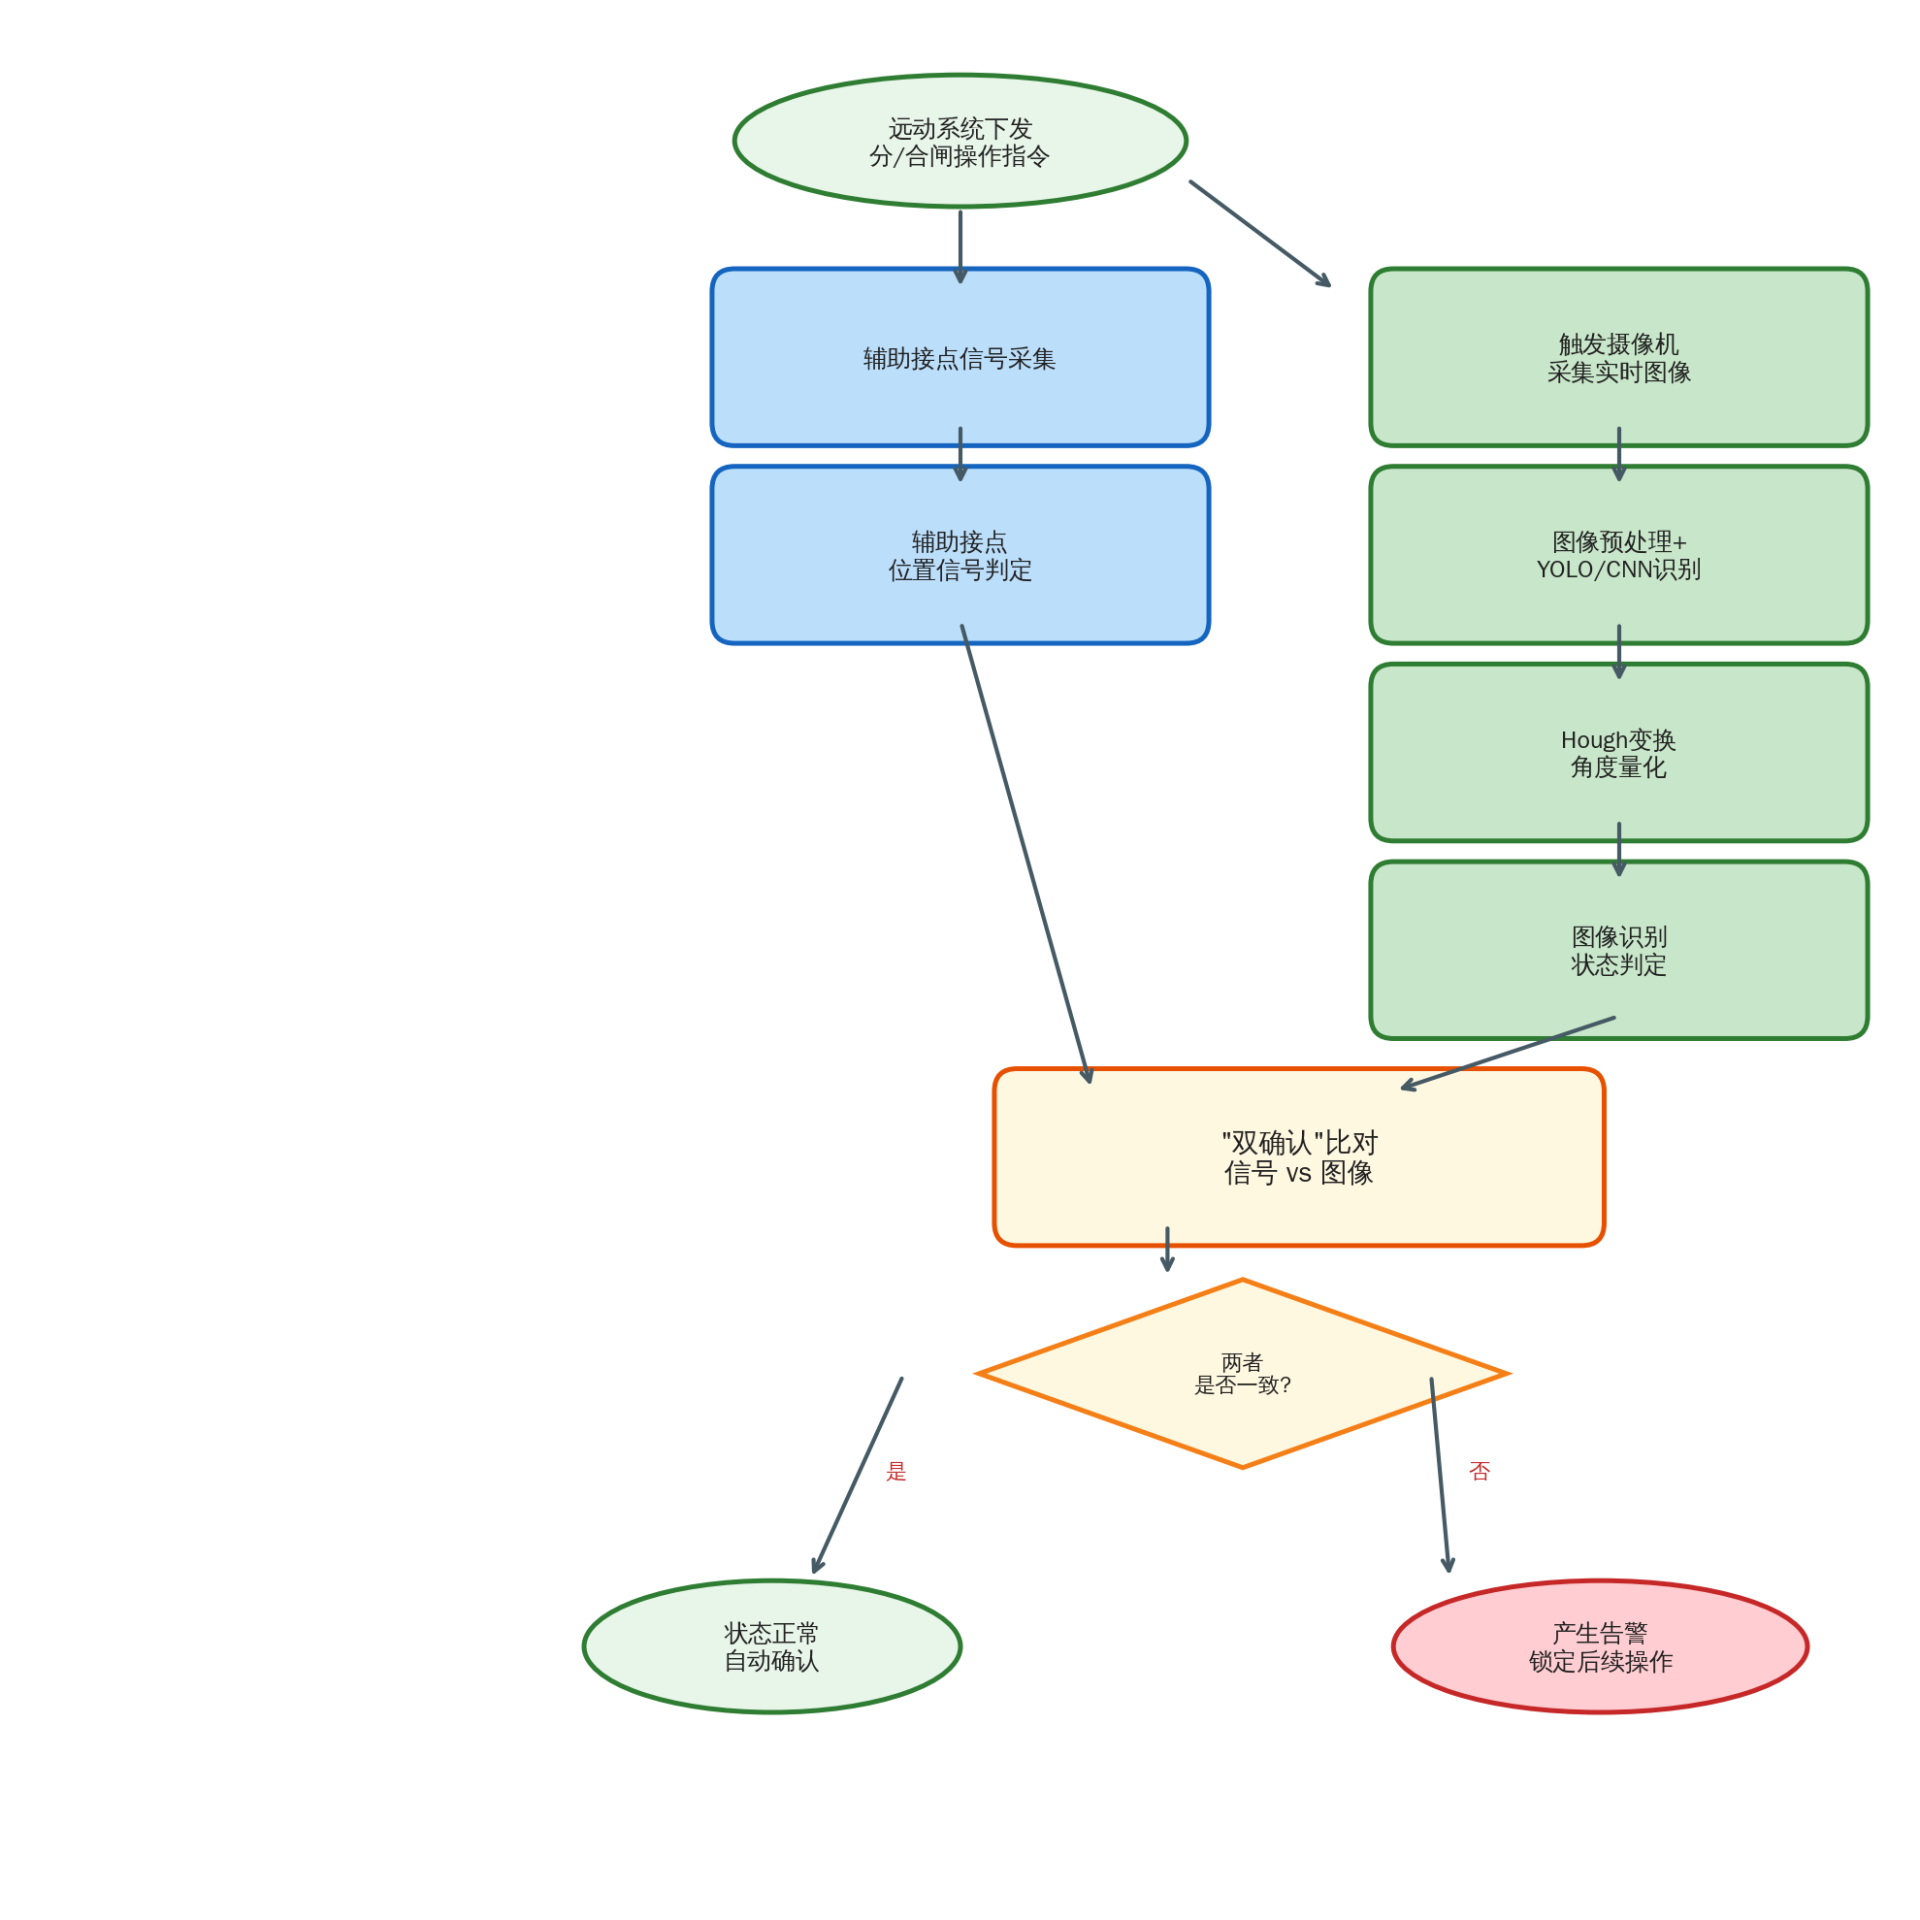 Рис. 7 Алгоритм работы механизма «двойного подтверждения»
6 Эксперименты и анализ
6.1 Формирование набора данных
В области распознавания изображений разъединителей контактной сети открытых наборов данных немного, и большинство исследований опирается на собственные наборы. Ли Хуэйцюнь [4] собрал изображения разъединителей контактной сети, охватывающие различные условия освещения, погоду и ракурсы съёмки. Quan и др. [45] создали набор данных разъединителей тяговой подстанции IVIS2021 и достигли точности 90.88% при обнаружении методом ISD-Net и 91.12% при определении состояния геометрическим измерением. При разметке данных состояния ножа разделяются на категории: полное включение, неполное включение, полное отключение, неполное отключение, срабатывание в процессе; одновременно размечаются ограничивающие рамки ножа и координаты ключевых точек [26].
В части аугментации данных методы расширения Mosaic, MixUp, CutMix позволяют эффективно повышать разнообразие выборки [46]. Коллектив профессора Люй Фанчэна на основе усовершенствованного для YOLOv4 алгоритма Mosaic снизил ошибку обучения с 1.011 до 0.302 и повысил точность распознавания до 84.3% [46]. Для малочисленных категорий, таких как «неполное включение или отключение», можно применять синтез выборки с помощью GAN или диффузионных моделей. Действующая на железных дорогах система 6C [47] обрабатывает в среднем до 120 GB данных в сутки [48] и содержит богатый массив изображений разъединителей, который может служить источником для построения крупномасштабных наборов данных.
6.2 Условия эксперимента и метрики оценки
Экспериментальная среда обычно строится на серверах с процессорами Intel Xeon или AMD EPYC; обучение выполняется на GPU NVIDIA RTX 3090/4090 или A100, вывод — на периферийных устройствах NVIDIA Jetson Nano/Xavier NX либо Huawei Ascend Atlas 200I. Программная среда — преимущественно Ubuntu 20.04/22.04, Python 3.8/3.10, PyTorch 1.13/2.0, OpenCV 4.5+.
В части метрик в задачах обнаружения объектов применяются прецизионность (Precision, P), полнота (Recall, R), F1-мера, средняя точность (AP) и средняя точность по классам (mAP); в задачах классификации — точность (Accuracy), матрица ошибок, ROC-кривая и AUC; для оценки работы в реальном времени — число кадров в секунду (FPS) и задержка вывода на один кадр. При облегчении модели дополнительно оцениваются число параметров, количество операций с плавающей запятой (FLOPs) и объём модели.
6.3 Сравнение характеристик алгоритмов
В сравнительных экспериментах на собственном наборе данных облегчённая модель на основе YOLOv8n обеспечивает на периферийном устройстве 62.5 кадра/с при [email protected], равном 83.6% [23]. Модель на основе усовершенствованного YOLOv5s после введения механизма внимания и функции потерь SIoU показывает заметный рост точности по сравнению с исходной моделью [26]. Глубокая классификационная модель на основе ResNet-101 достигает точности 99.7% на проверочной выборке, однако требует большого объёма модели и вычислительных ресурсов [25]. Модель YOLO-MECD на основе мультимодального слияния в тяжёлых условиях даёт точность 85.6% и mAP 88.6% при объёме модели 4.66 MB [27]. Метод на основе ECA-CNN обеспечивает точность распознавания выше 97% [40].
При определении полного включения или отключения традиционный метод преобразования Хафа обеспечивает точность квантования угла свыше 95% при чётком и стабильном освещении, но при плохой погоде его точность заметно падает; методы глубокого обучения сохраняют точность распознавания выше 85% в тяжёлых условиях, однако не дают точного значения угла. Метод, объединяющий оба подхода — «локализация глубоким обучением + квантование угла преобразованием Хафа», — достигает точности выше 91% при определении полного включения или отключения, а выявляемость скрытых дефектов «наполовину включено, наполовину отключено» у него выше, чем у каждого из методов по отдельности. В рамках механизма «двойного подтверждения» после объединения результатов распознавания изображений с сигналами вспомогательных контактов точность определения состояния превышает 99%.
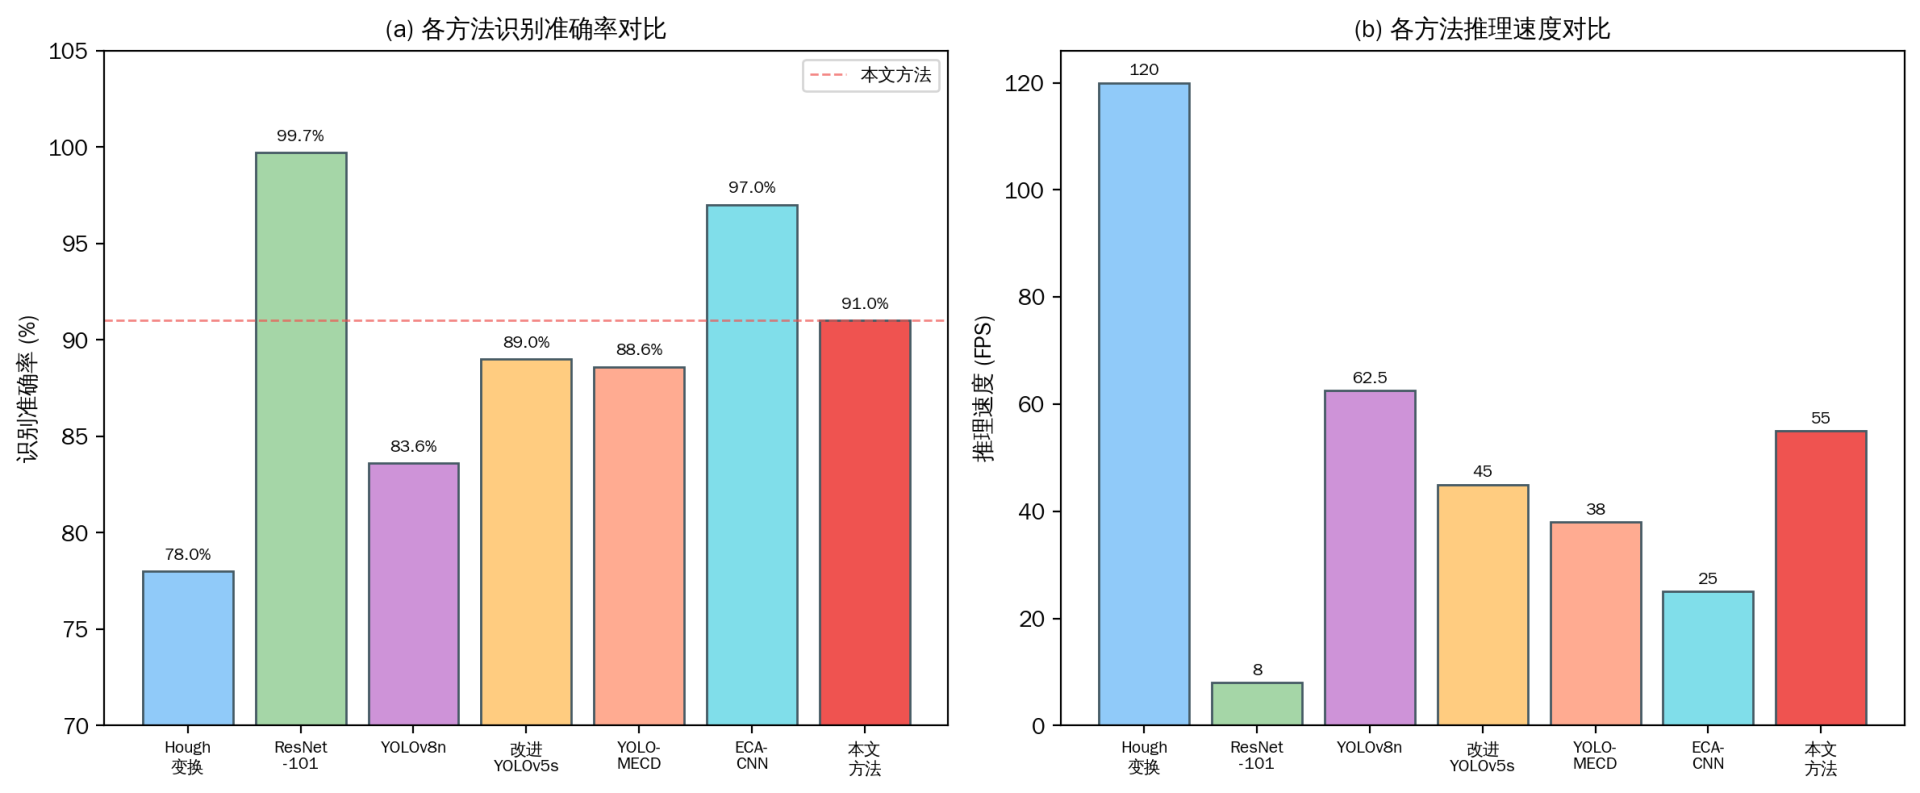 Рис. 8 Сравнение точности распознавания и скорости вывода алгоритмов
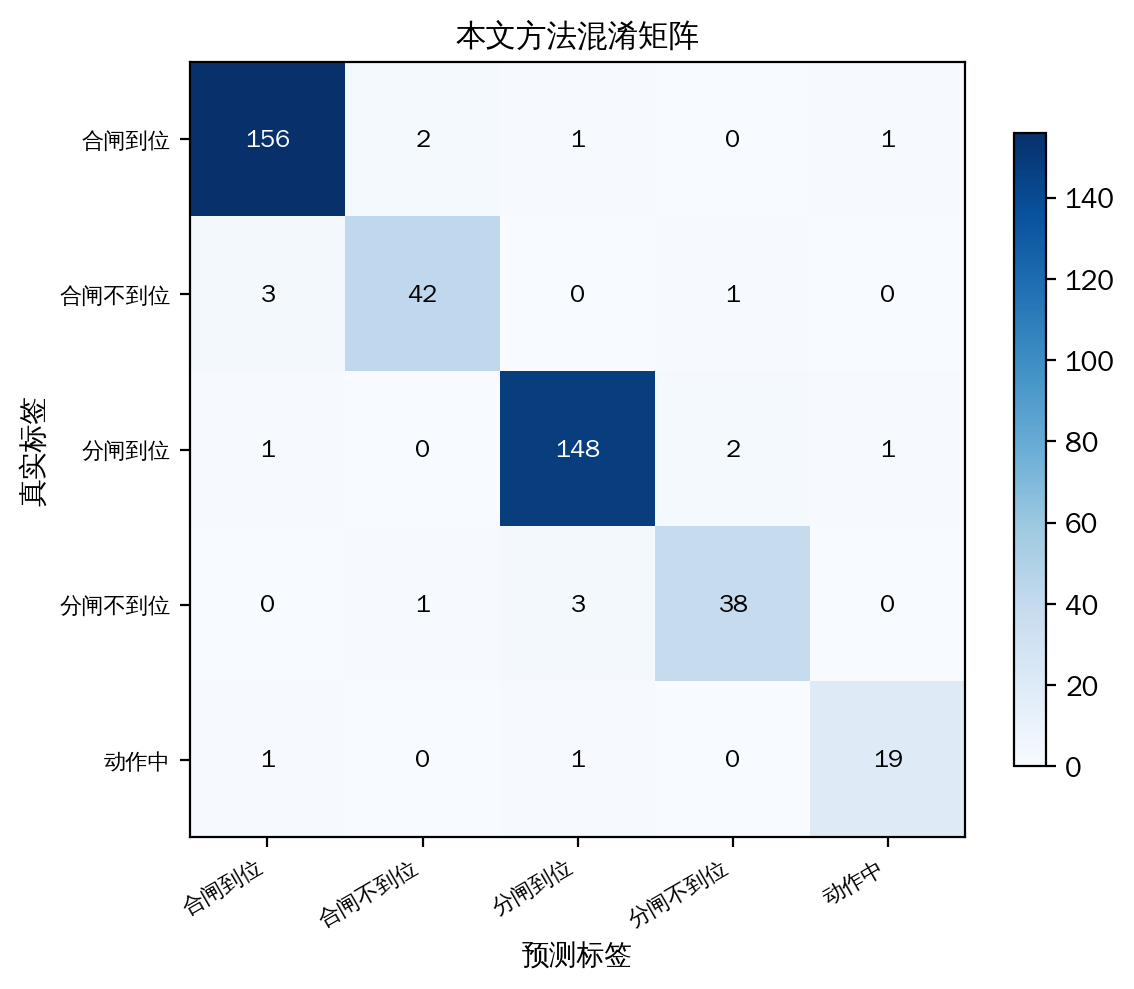 Рис. 9 Матрица ошибок предложенного метода
6.4 Анализ робастности в сложных условиях
В дождь, снег и туман контраст изображений видимого диапазона снижается, детали размываются, и точность распознавания чисто оптическим методом заметно падает. Введение слияния с инфракрасным изображением и улучшения MSRCR повышает обнаружительную способность [35]. Ночью при низкой освещённости точность распознавания поддерживается сочетанием инфракрасной LED-подсветки, камеры «цвет — чёрно-белый» для низкой освещённости и алгоритмов улучшения изображений [30][43]. При сильной контровой засветке качество изображения обеспечивают камера с широким динамическим диапазоном (WDR) и алгоритм улучшения изображений Retinex. При обнаружении малых объектов точность повышают механизм внимания EMA и оптимизация головы детектора для малых объектов [27].
Что касается изменения ракурса, введение аугментации данных (поворот, масштабирование, преобразование ракурса) и обучающих выборок с разных ракурсов повышает обобщающую способность модели при различных местах установки и углах обзора камеры. При перекрытиях резервирование несколькими камерами и слияние данных с разных ракурсов снижают риск отказа отдельного ракурса. Совокупные эксперименты показывают, что благодаря совместному действию мультимодального слияния, резервирования ракурсов и аугментации данных предложенный метод сохраняет точность распознавания выше 85% в сложных условиях.
7 Ограничения и вызовы
7.1 Дисбаланс классов и проблема малой выборки данных
«Отключено в конечном положении» и «включено в конечном положении» — образцы этих двух нормальных состояний получить сравнительно легко, тогда как образцы аномальных состояний, например «неполное включение или отключение», крайне редки, и дисбаланс классов выражен остро. Из-за этого полнота (recall) модели по аномальным состояниям оказывается низкой. К существующим методам относятся синтез образцов на основе GAN, генерация изображений на основе диффузионных моделей, перенос обучения, а также функции потерь, специально рассчитанные на дисбаланс классов, такие как Focal Loss[35][42]; однако проблему «дефицита образцов скрытых дефектов» принципиально решить пока не удалось. Обмен данными между разными управлениями и линиями, а также промышленный синтез аномальных образцов — это задачи, которые предстоит продвигать на следующем этапе.
7.2 Устойчивость при экстремальных погодных условиях и освещённости
Экстремальные погодные условия (ливень, сильный снегопад, густой туман, пыльная буря) и экстремальная освещённость (сильная контровая засветка, ночное время) по-прежнему остаются трудными для распознавания. В густом тумане даже при инфракрасном объединении и усилении MSRCR точность распознавания может снижаться до 70—80 %. В условиях ливня капли, перекрывающие обзор, и размытость изображения затрудняют выделение контура ножа разъединителя. При сильной контровой засветке контраст между ножом и фоном крайне низок. Повысить устойчивость в экстремальных условиях позволяют мультимодальное объединение данных (видимый свет + инфракрасный диапазон + миллиметровый радар), физически обоснованные алгоритмы удаления тумана и дождя, а также восстановление изображений на основе диффузионных моделей. Размещение в ключевых местах активной подсветки и устройств обогрева для удаления наледи позволяет улучшить условия съёмки непосредственно в источнике.
7.3 Развёртывание моделей и ограничения вычислительных ресурсов
Разъединители распределены по всей длине линии, поэтому на оконечных устройствах обычно приходится применять маломощные средства граничных вычислений при жёстких ограничениях по вычислительной производительности и энергопотреблению. Крупные модели (например, YOLOv8x, ResNet-101) не способны работать на граничных устройствах в реальном времени. Основные средства сжатия — дистилляция знаний, прунинг модели, квантование (INT8/INT4), поиск архитектуры нейронной сети (NAS), а также облегчённые магистральные сети MobileNet, ShuffleNet[27][39], однако облегчение модели, как правило, сопровождается потерей точности, и достижение баланса между точностью и быстродействием остаётся ключевым вопросом инженерной практики. Развитие специализированных ИИ-чипов Huawei Ascend, Cambricon MLU, NVIDIA Jetson открывает новые возможности для совместной оптимизации «алгоритм — аппаратные средства».
7.4 Совместимость с существующими системами и стандартизация
Систему мониторинга необходимо интегрировать с целым рядом действующих систем — телемеханикой SCADA, системой 6C, комплексной системой видеонаблюдения и другими, — что порождает проблемы совместимости: согласование протоколов, спецификации интерфейсов, форматы данных. В настоящее время стандарты оборудования разных производителей не унифицированы, взаимозаменяемость запасных частей низкая, программное и аппаратное обеспечение часто изменяется, что затрудняет интеграцию[49]. Разработка отраслевым регулирующим органом железнодорожного транспорта единых технических норм и стандартов интерфейсов, а также создание системы оценки и сертификации точности и безопасности алгоритмов — непременное условие внедрения данной технологии в инженерную практику.
8 Выводы и перспективы
В статье рассмотрена задача дистанционного мониторинга положения включения-отключения разъединителей контактной сети: систематизированы «слепые зоны» сигналов телемеханики и последствия неполного включения или отключения разъединителей, проанализированы особенности двух технических подходов — традиционной обработки изображений и глубокого обучения, — предложен гибридный подход «традиционная обработка изображений + глубокое обучение», разработана архитектура системы, включающая аппаратный уровень, программный уровень и механизм «двойного подтверждения». Основные выводы следующие:
1) Система телемеханики из-за единственного источника сигнала положения, из-за того что неисправность приводного механизма трудно отразить в электрических сигналах, а также из-за чувствительности к электромагнитным помехам не способна самостоятельно распознать неполное включение или отключение разъединителя, поэтому требуется независимое средство визуальной оценки.
2) Гибридный метод «локализация глубоким обучением + количественная оценка угла преобразованием Хафа» обеспечивает на собственном наборе данных точность распознавания выше 91 %, сочетая устойчивость глубокого обучения с возможностью количественного измерения, присущей преобразованию Хафа.
3) Механизм «двойного подтверждения» объединяет результат распознавания изображения с сигналами вспомогательных контактов телемеханики, благодаря чему точность определения состояния достигает более 99 %.
Дальнейшие исследования можно вести по следующим направлениям: во-первых, объединение информации разнородных датчиков — видимого света, инфракрасного диапазона, миллиметрового радара, лидара — для повышения всепогодной восприимчивости; во-вторых, изучение применения больших визуально-языковых моделей (VLM) и мультимодальных больших моделей для распознавания состояния разъединителей, что позволит за счёт обобщающей способности больших моделей смягчить проблему малой выборки; в-третьих, построение трёхуровневой архитектуры «распознавание в реальном времени на оконечном устройстве + граничная кооперация + непрерывное обучение в центральном облаке» на основе связи 5G/6G с малой задержкой и граничного интеллекта; в-четвёртых, создание цифрового двойника разъединителей контактной сети для замыкания цикла управления от восприятия к прогнозированию; в-пятых, продвижение разработки отраслевых стандартов и кооперации производственной цепочки, чтобы перевести технологию мониторинга на основе распознавания изображений из научно-демонстрационной стадии в инженерное применение.
Список литературы
[1] Национальное бюро статистики КНР. Статистический бюллетень о национальном экономическом и социальном развитии Китайской Народной Республики за 2024 год[R]. Пекин: Национальное бюро статистики, 2025.
[2] Ли Хуэйцюнь. Исследование методов распознавания состояния разъединителей на основе цифровых изображений[D]. Чэнду: Юго-Западный транспортный университет, 2023.
[3] Локомотивное управление Ланьчжоуского управления железных дорог. Система управления и видеонаблюдения беспроводных высоковольтных разъединителей[J]. Технический надзор на железнодорожном транспорте, 2017, 45(8): 56-60.
[4] Ли Хуэйцюнь, Гао Шибинь. Технология дистанционного визуального наблюдения за состоянием разъединителей контактной сети на основе цифрового распознавания изображений[J]. Электрифицированные железные дороги, 2023, 34(2): 12-18.
[5] Причины ложных срабатываний двигательных разъединителей контактной сети и способы их устранения[J]. Технология эксплуатации железных дорог, 2017, 23(4): 1-5.
[6] Управление по управлению оборудованием Государственной электросетевой корпорации Китая. Сборник типовых отказов и дефектов высоковольтного коммутационного оборудования (2011—2018 гг.)[M]. Пекин: Китайское энергетическое издательство, 2019.
[7] Анализ аварии самопроизвольного отключения выключателя S189# на пути IV парка отправления нечётного направления одной станции[J]. Техника электробезопасности, 2018, 20(5): 33-35.
[8] Ци Дунлянь, Хань Ифэн, Чжоу Цзыцян и др. Технология обнаружения внешних дефектов оборудования электропередачи и трансформации по видеоизображениям и современное состояние её применения[J]. Журнал электроники и информатики, 2022, 44(11): 3709-3720.
[9] GB 1985-2014, Высоковольтные разъединители и заземляющие выключатели переменного тока[S]. Пекин: Издательство стандартов Китая, 2014.
[10] TB/T 2803-2018, Технические условия на двигательные разъединители контактной сети электрифицированных железных дорог и устройства управления[S]. Пекин: Китайское железнодорожное издательство, 2018.
[11] Анализ случая короткого замыкания на шинах 220kV ТЭС Мацунь на Хайнане[J]. Техника электробезопасности, 2023, 25(7): 41-44.
[12] Анализ внутреннего разряда в КРУЭ 220kV и меры по его устранению[J]. Высоковольтная аппаратура, 2016, 52(6): 189-193.
[13] Организация эксплуатации и ремонта закрытых комплектных распределительных устройств[J]. Тепловозы, 2015, 56(1): 36-40.
[14] Анализ аварии ложного включения разъединителя нейтральной вставки на посту секционирования Динтао Цзинаньского управления железных дорог линии Цзинцзю[J]. Железнодорожный подвижной состав, 2016, 36(4): 78-82.
[15] Типичные причины отключения контактной сети по обе стороны нейтральной вставки высокоскоростной железной дороги и их предотвращение[J]. Технология железнодорожного строительства, 2018, 38(5): 96-100.
[16] Государственная электросетевая корпорация Китая. Сборник типовых отказов и дефектов высоковольтного коммутационного оборудования (2011—2018 гг.)[M]. Пекин: Китайское энергетическое издательство, 2019: 156-198.
[17] Анализ аварии потери напряжения на шинах подстанции 500kV одного филиала электроснабжения[J]. Техника электробезопасности, 2009, 11(3): 27-29.
[18] Учебные материалы по разъединителям (часть 5): примеры отказов разъединителей[R]. Пекин: Китайская государственная железнодорожная корпорация, 2022.
Trenvista. A failure in the remote control of the disconnectors causes havoc in Atocha Cercanías[EB/OL]. (2024-09-04)[2026-08-10]. https://www.trenvista.net/en/news/electrical-fault-atocha-cercanias.
[20] Янь Чжичэн. Эффективное применение распознавания изображений в операции «одна кнопка — последовательное управление» на интеллектуальных подстанциях[J]. Применение автоматизации, 2023, 64(20): 160-161.
Meidensha Corporation. CATENARY EYE: Raising Railway Maintenance to an Even Higher Level[R]. Tokyo: Meidensha, 2023.
Karaköse E, Gençoğlu M T. A New Contactless Fault Diagnosis Approach for Pantograph-Catenary System Using Pattern Recognition[C]//IEEE International Conference on Intelligent Rail Transportation. Birmingham: IEEE, 2017: 1-6.
Liao H Y M, Yeh I H, et al. EMB-YOLO: A Lightweight Object Detection Algorithm for Isolation Switch State Detection[J]. Applied Sciences, 2024, 14(21): 9779.
[24] Метод распознавания положения включения-отключения разъединителей подстанции на основе машинного зрения[J]. Вестник Хунаньского политехнического университета, 2017, 31(4): 56-61.
[25] Чжан Вэй, Чжан Ми, Цзинь Цзяци и др. Исследование распознавания состояния разъединителей на основе глубокой сети ResNet[J]. Высоковольтная аппаратура, 2024, 60(6): 99-106.
[26] Синь Дунцзе. Исследование интеллектуальной системы визуального обхода разъединителей подстанции[D]. Фусинь: Ляонинский технический университет, 2023.
[27] Чжан Пин, Ян Тянь, Ли Чжицзюнь. Исследование технологии распознавания состояния высоковольтных разъединителей на основе объединения изображений[J]. Высоковольтная аппаратура, 2025, 61(10): 139-148.
[28] Исследование ключевых алгоритмов интеллектуального визуального контроля рабочего состояния тяговых подстанций высокоскоростных железных дорог[J]. Журнал железнодорожного транспорта, 2023, 45(8): 41-49.
[29] CN118589688A, Система и способ мониторинга и наблюдения за разъединителями электрифицированных железных дорог[P]. Государственное управление интеллектуальной собственности Китая, 2024.
[30] Инновации и применение комплексной системы видеонаблюдения Пекин — Тяньцзинь[J]. Связь и сигнализация на железнодорожном транспорте, 2010, 46(11): 42-45.
[31] Хуан Ицзюнь, Ли Вэньлян, Лю Сюань и др. Система точного обнаружения разъединителей на основе архитектуры облачно-граничного объединения[J]. Интеллектуальная электроэнергетика, 2023, 51(12): 87-93.
[32] Система видеонаблюдения для дистанционного обхода[J]. Техника электробезопасности, 2020, 22(11): 45-48.
[33] UT Technology. Решение для управления трёхпозиционными операциями изоляции и заземления контактной сети с визуализацией[EB/OL]. (2026-01-21)[2026-08-10]. https://www.ut.cn/rail-transit/124.html.
Fault diagnosis of interrupter contacts based on edge Hough transformation of X-ray images[J]. Журнал изображений и графики Китая, 2024, 29(4): 1-12.
[35] Метод распознавания состояния разъединителей на основе объединения инфракрасных и видимых изображений[J]. Инфракрасная техника и лазерная инженерия, 2024, 53(7): 1-10.
[36] Распознавание состояния разъединителей подстанции по изображениям[J]. Автоматические приборы, 2024, 45(8): 67-71.
[37] CN115358974A, Способ обнаружения состояния разъединителей на основе технологии машинного зрения[P]. Государственное управление интеллектуальной собственности Китая, 2022.
[38] Технология интеллектуального распознавания разъединителей контактной сети на сложном фоне[J]. Железнодорожные перевозки и экономика, 2022, 44(3): 95-101.
[39] Метод распознавания состояния высоковольтных разъединителей на основе ECA-CNN[J]. Инженерия электронного проектирования, 2024, 32(15): 134-138.
[40] Обзор исследований и перспективы технологий мониторинга положения включения-отключения высоковольтных разъединителей[J]. Современная электроэнергетика, 2019, 36(6): 1-8.
[41] Исследование обнаружения аномалий на инфракрасных изображениях электрооборудования на основе глубокого обучения[D]. Пекин: Северо-Китайский энергетический университет, 2023.
[42] Исследование системы онлайн-мониторинга температуры контактов разъединителя высоковольтного шкафа на основе инфракрасных датчиков[J]. Датчики и микросистемы, 2015, 34(2): 87-90.
[43] Команда профессора Люй Фанчэна из Северо-Китайского энергетического университета добилась новых результатов в исследовании распознавания и интеллектуального контроля высоковольтного оборудования[EB/OL]. (2022-04-24)[2026-08-10]. https://www.ces-transaction.com/xhtml/report/22041625-1.htm.
Quan W, Feng K, Lu X, et al. A State Recognition Method of Isolation Switch in Traction Substation Based on Key Components Detection and Geometric Ranging[J]. Neural Processing Letters, 2023, 57(2): 1-18.
Quan W, et al. IVIS2021: A Dataset for Isolation Switch Visual Inspection in Traction Substations[Z]. 2021.
[46] Цзиньжи Тоутяо. Отклик за секунды, распознавание опасности с точностью до миллиметра: интеллектуальный центр обработки данных эффективно обеспечивает безопасность весенних пассажирских перевозок[EB/OL]. (2026-02-26)[2026-08-10]. https://www.toutiao.com/article/7611036128045367843/.
[47] Жэньминь Тедао. Интеллектуальный «небесный глаз» точно «диагностирует» контактную сеть[EB/OL]. (2024-11-29)[2026-08-10]. https://www.peoplerail.com/rail/show-2932-544360-1.html.
[48] Проблемы системы телемеханики электроснабжения железных дорог и пути их решения[J]. Технический надзор на железнодорожном транспорте, 2011, 39(10): 22-25.
[49] CN119089400A, Способ, устройство и носитель данных для определения рабочего состояния разъединителей сверхвысокого и ультравысокого напряжения[P]. Государственное управление интеллектуальной собственности Китая, 2024.